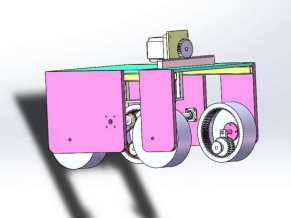
三维
针对工业巡检、应急救援、地质勘探等不平路面作业需求,本文完成面向复杂地形的轮式机器人整机机械结构设计。以高越障、强稳定、轻量化为目标,对比轮辐展开式、摆臂式、连杆升降式三种越障机构,确定纯机械被动轮辐展开方案;采用四轮独立驱动、麦弗逊式六轮独立悬架与差速转向结构,明确整机技术指标:空载质量≤192kg,最大负载250kg,离地间隙600mm,越障高度195mm,行驶最高时速5km/h,转向半径≤1.8m,减震振幅≤7.2mm。完成车架、负载平台、悬架减震、转向机构等关键模块设计,对传动轴、齿轮、连接螺栓等核心零件开展尺寸计算与强度校核;基于SolidWorks完成三维建模与装配干涉检查,通过理论计算与运动仿真验证结构刚度、强度及越障性能。结果表明,机器人各部件应力、变形均满足许用要求,通过性、稳定性与可靠性达标,结构紧凑、维护便捷,可为复杂地形轮式机器人设计提供参考。
关键词:轮式机器人;不平路面;越障机构;机械结构设计

装配图

底部

模型树

目录

说明书

抓手装配图

驱动臂座

蜗轮轴

底座

电机法兰

法兰

手腕电机齿轮连接轴

蜗杆

四视图