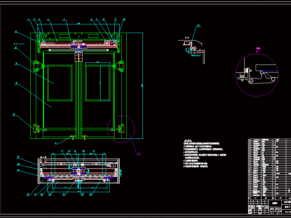
装配图
塞拉门门框材料为AlMgSi合金,材料特殊、焊缝内外要求水平高,其框架尺寸较大,需两面焊接,故其柔性夹具需将工件翻转180℃方可实现;工作滑台采用滚珠丝杠传动,以满足系列门框尺寸变化的要求;焊接过程中应尽量减少由于焊接引起的工件质变形,提高焊接质量,变位机和机器人须很好地实现协调运动,方可完成工件所需的各种姿态变换,使焊枪处于最佳焊接姿态,本课题的主要任务是机器人总体及变位机设计。机器人是一种高精度的自动化生产装备,机器人的高精密度及自动化性能是通过气动、PLC等进行控制的,在工业机器人的设计和开发中综合应用了很多学科的知识,包括液压、电子、电路、材料力学等各学科,是综合学科运用的产物。机器人并不是一个很新的概念,事实上,在20世纪的时候就已经出现了。人们理解的机器人的定义就是由机器构造出的可以模仿人动作和操作的一种机器。各学科知识的发展促进了机器人的发展,使得机器人不止简单的模仿人类的一些动作,更具备了一些人类大脑思考,眼睛观察观测等功能。

说明书

变位机

滚珠丝杠

滑块